机器人看视频学转笔,卡在人类没拍下的那点力
哈佛计算机器人组发布GRASP,先把人类动作在仿真里改成机器人做得到的版本,再让RL学。1352个双手任务成功率94.2%,真实机械手能开环回放。评论区追问的鲁棒性和接触时机,才是下一步。
机器人看视频学转笔,卡在人类没拍下的那点力
哈佛计算机器人组万圣节放出一段视频:机械手围着南瓜灯做灵巧动作,人形机器人搬箱子。项目叫GRASP,给灵巧手和人形机器人做基于物理的运动重定向。视频里机械手还写了GRASP。
普通读者可以把运动重定向理解成把人的动作套到机器人身上。麻烦在于,套上去的动作看着像,接触和受力未必成立。Heng Yang在推文里写,运动学重定向的动作可能看起来对,但它要求的接触和动力学,机器人实现不了。后面的强化学习只能追一个物理上不一致的参考,越学越别扭。
GRASP的做法是先把参考动作放进仿真里修。它不需要可微仿真器。做法是把已经跑过的rollout存下来,包括被拒绝的提案,用这些控制与代价的配对拟合局部二次模型,从模型里取梯度,引导下一步采样。接受测试仍用仿真器原始代价,加Metropolis-Hastings修正,保证采样目标不被代理模型带偏。长动作则用MPC滚动优化。技术上它接在TSMC工作上,Heng Yang说,即使简单的二次模型也能给MCMC rejuvenation提供有用方向。
结果摆得比较硬。OakInk2的1352个双手任务,Sharpa手成功率94.2%,平均物体位置误差2.87厘米。同一个优化器配置换到Wuji和XHand,成功率92.4%和95.0%。真实硬件上,Sharpa手做了开环轨迹回放,Unitree G1上学了跟踪策略。PPO曲线里,GRASP修过的参考比原始运动学参考更好追。
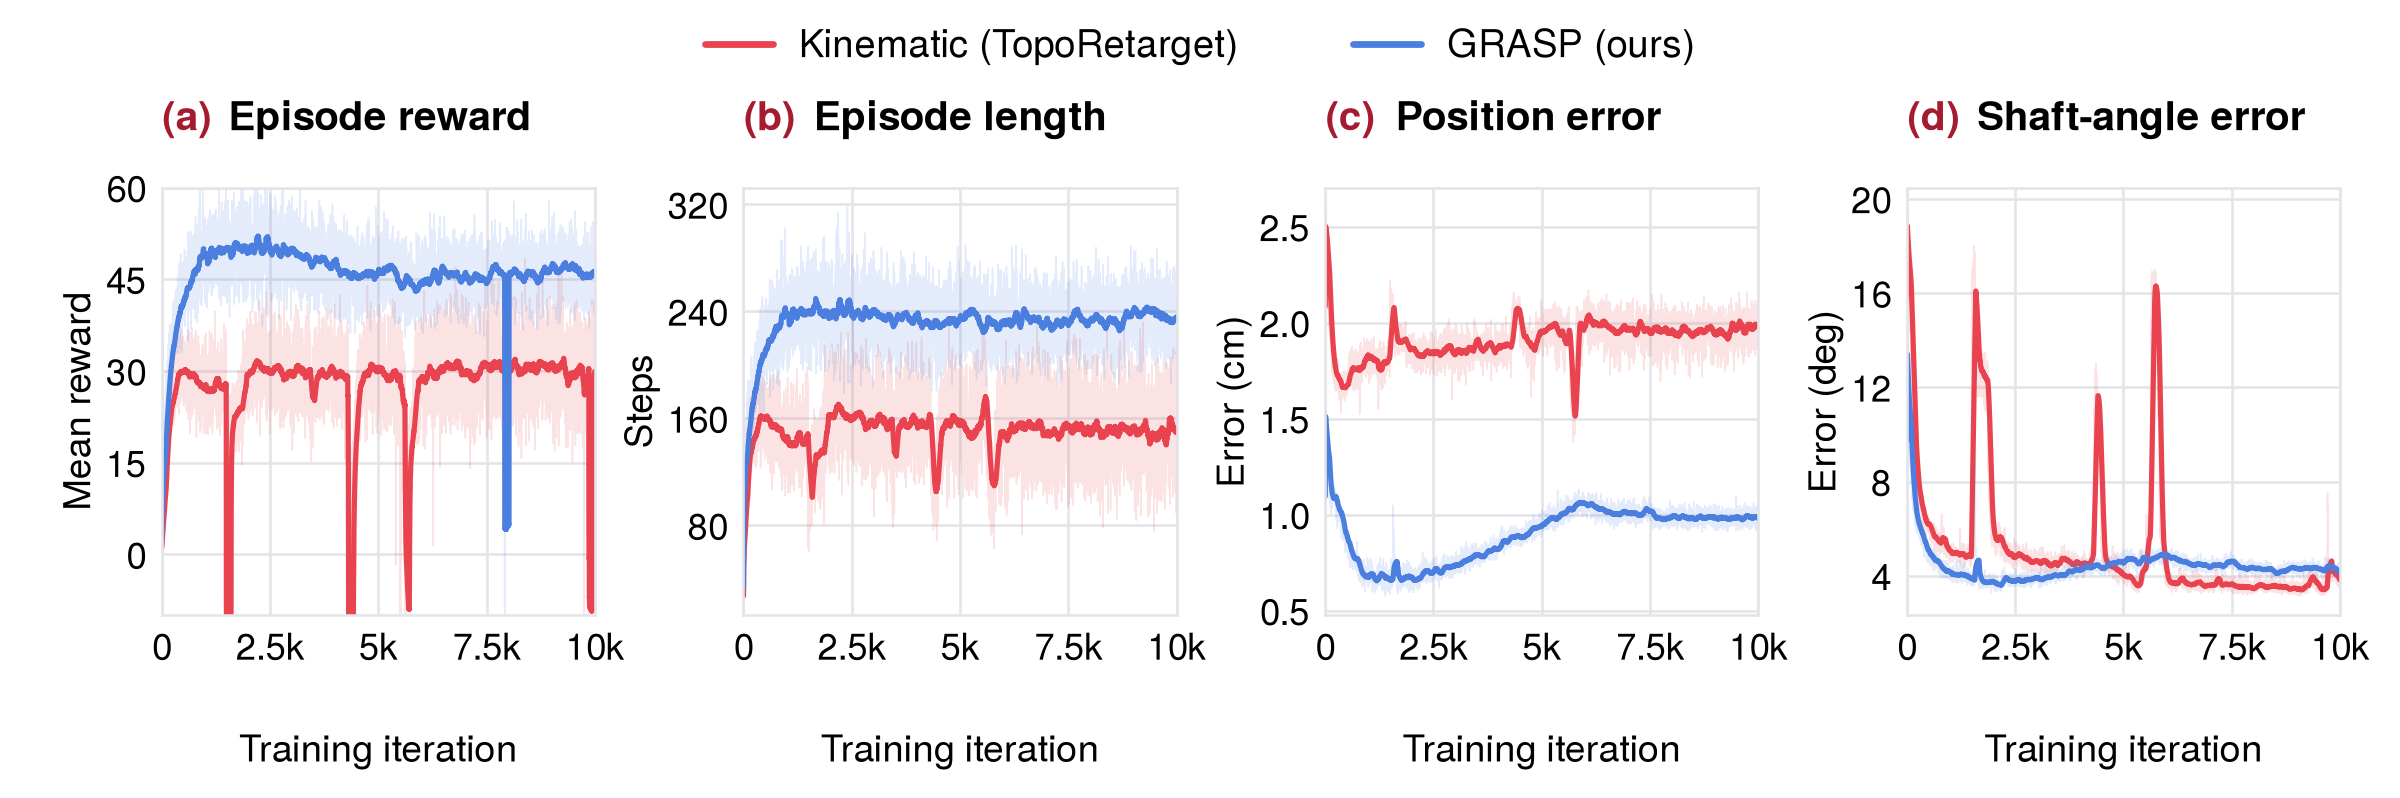
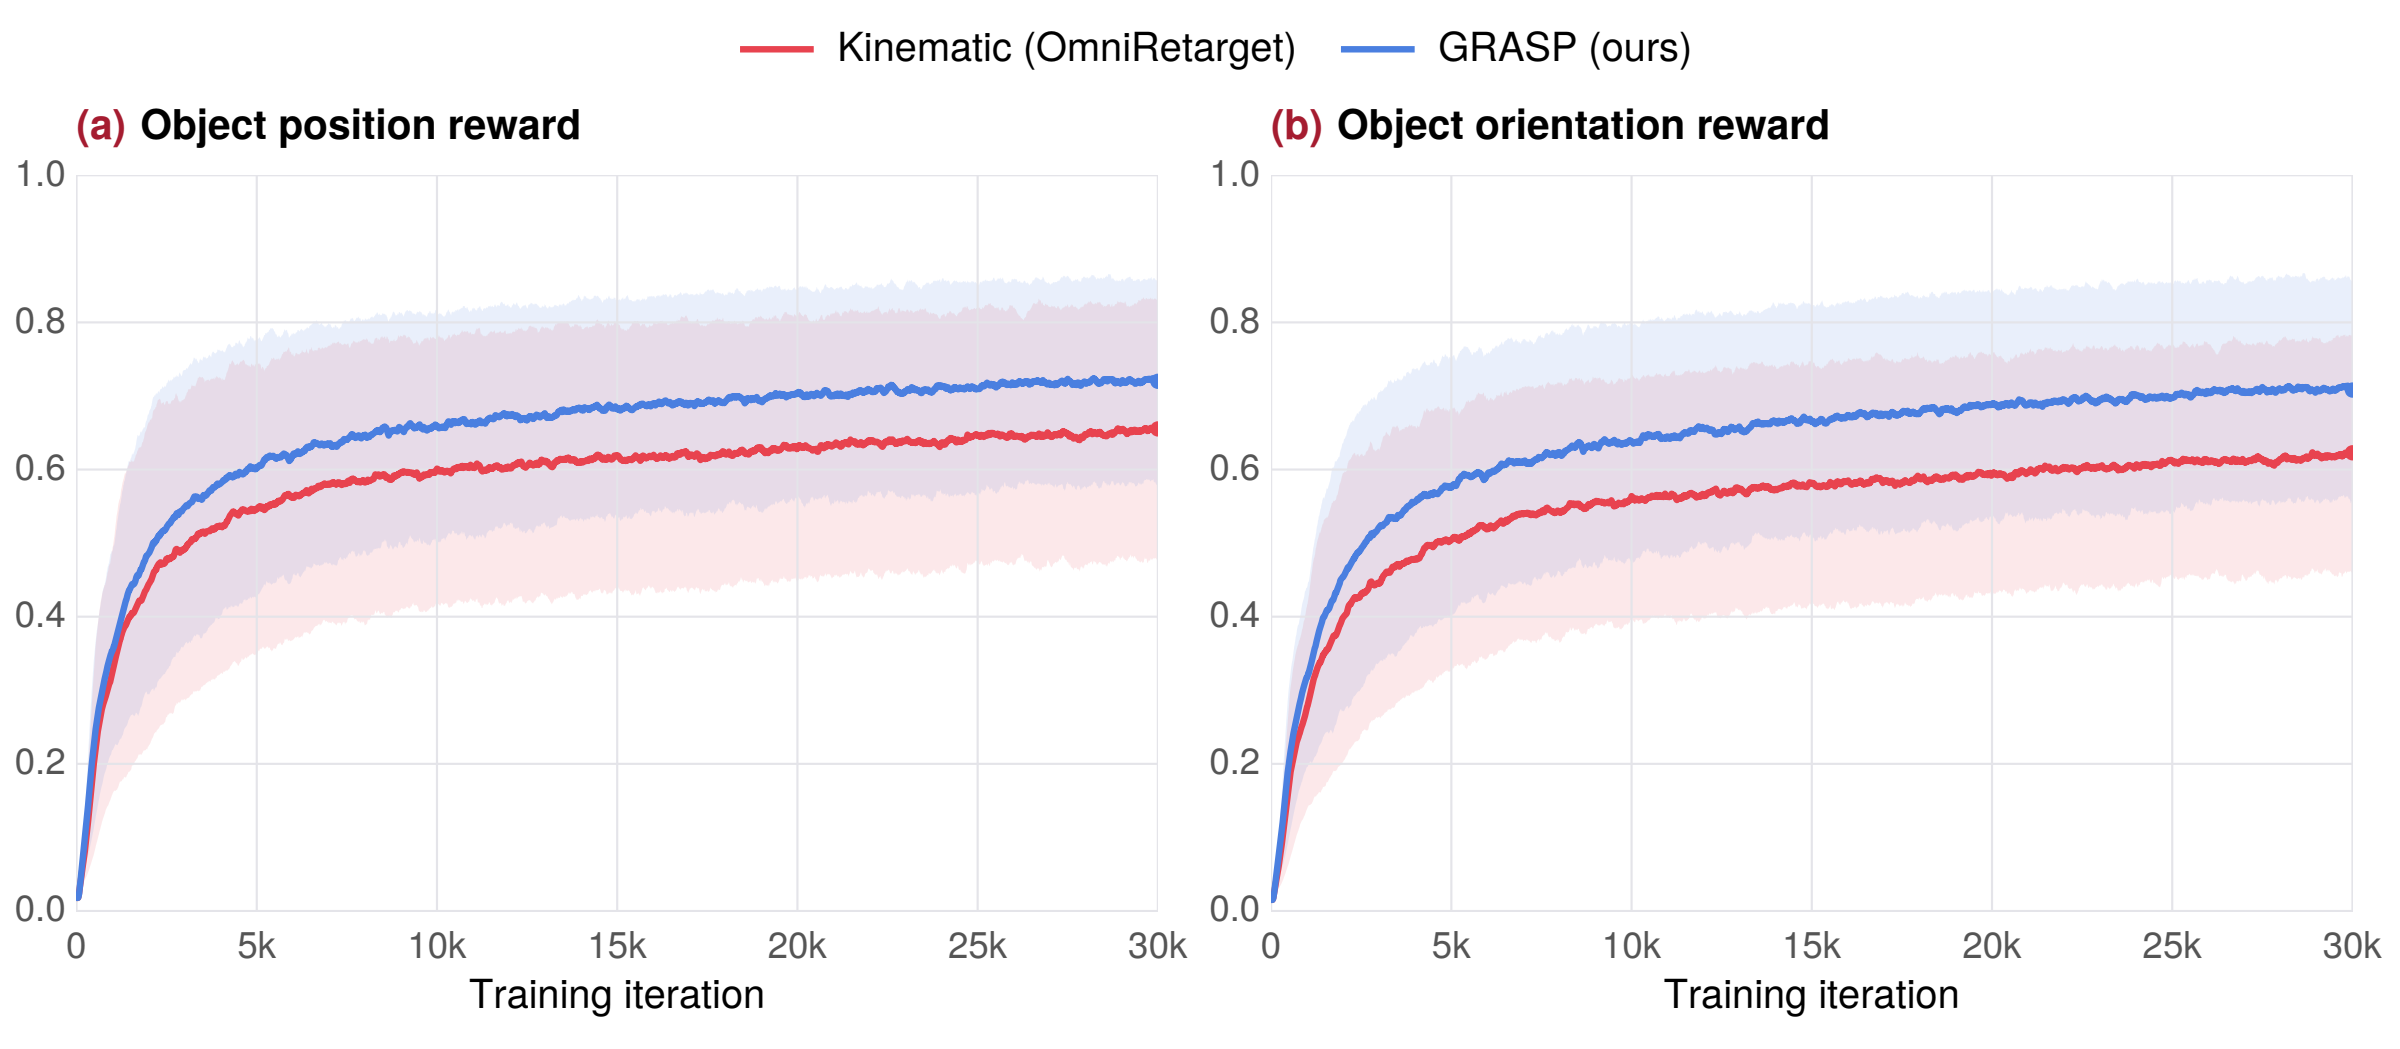
有网友在评论区问了个不绕的问题:评估时改物体质量或摩擦,PPO跟踪的收益还剩多少。另一个问,GRASP调不调接触时机,还是只调姿态。素材没给答案。这两个问题比机器人会转笔更接近落地。转笔和搬箱子能展示接触丰富动作,但厨房里切番茄,刀压多深、手指什么时候合拢,靠视频里那点像素学不出来。有网友用切番茄打比方,配了张人切番茄和机械臂切番茄的图。

先让动作在仿真里符合物理,再让策略去学,顺序对了。剩下的鲁棒性还得一项项测。论文、代码、数据都在项目页,代码和数据集也已放出。
发布时间: 2026-11-02 05:46