Google 把机械臂调试塞进对话框,一小时后它开始分拣零食
Gemini 4 Hydrogen 和 Antigravity 机器人插件把驱动、标定、MuJoCo 仿真、控制代码打包进对话流程。演示很顺,评论区在追问 sim-to-real、接触动力学和便宜机械臂支持。
Google DeepMind 发布 Gemini 4 Hydrogen,并给 Google Antigravity 加了机器人插件。官方说法很直接:接上支持的机械臂,在 MuJoCo 里练,再用日常对话把任务放到真实世界跑。
背景补一句。过去一个月,Gemini 4 Argon 和 Carbon 把物理推理带进机器人,能理解 3D 场景、重建环境、在仿真里练习、从相机图像控制机械臂。Hydrogen 是更快、更便宜的版本,定位日常使用。
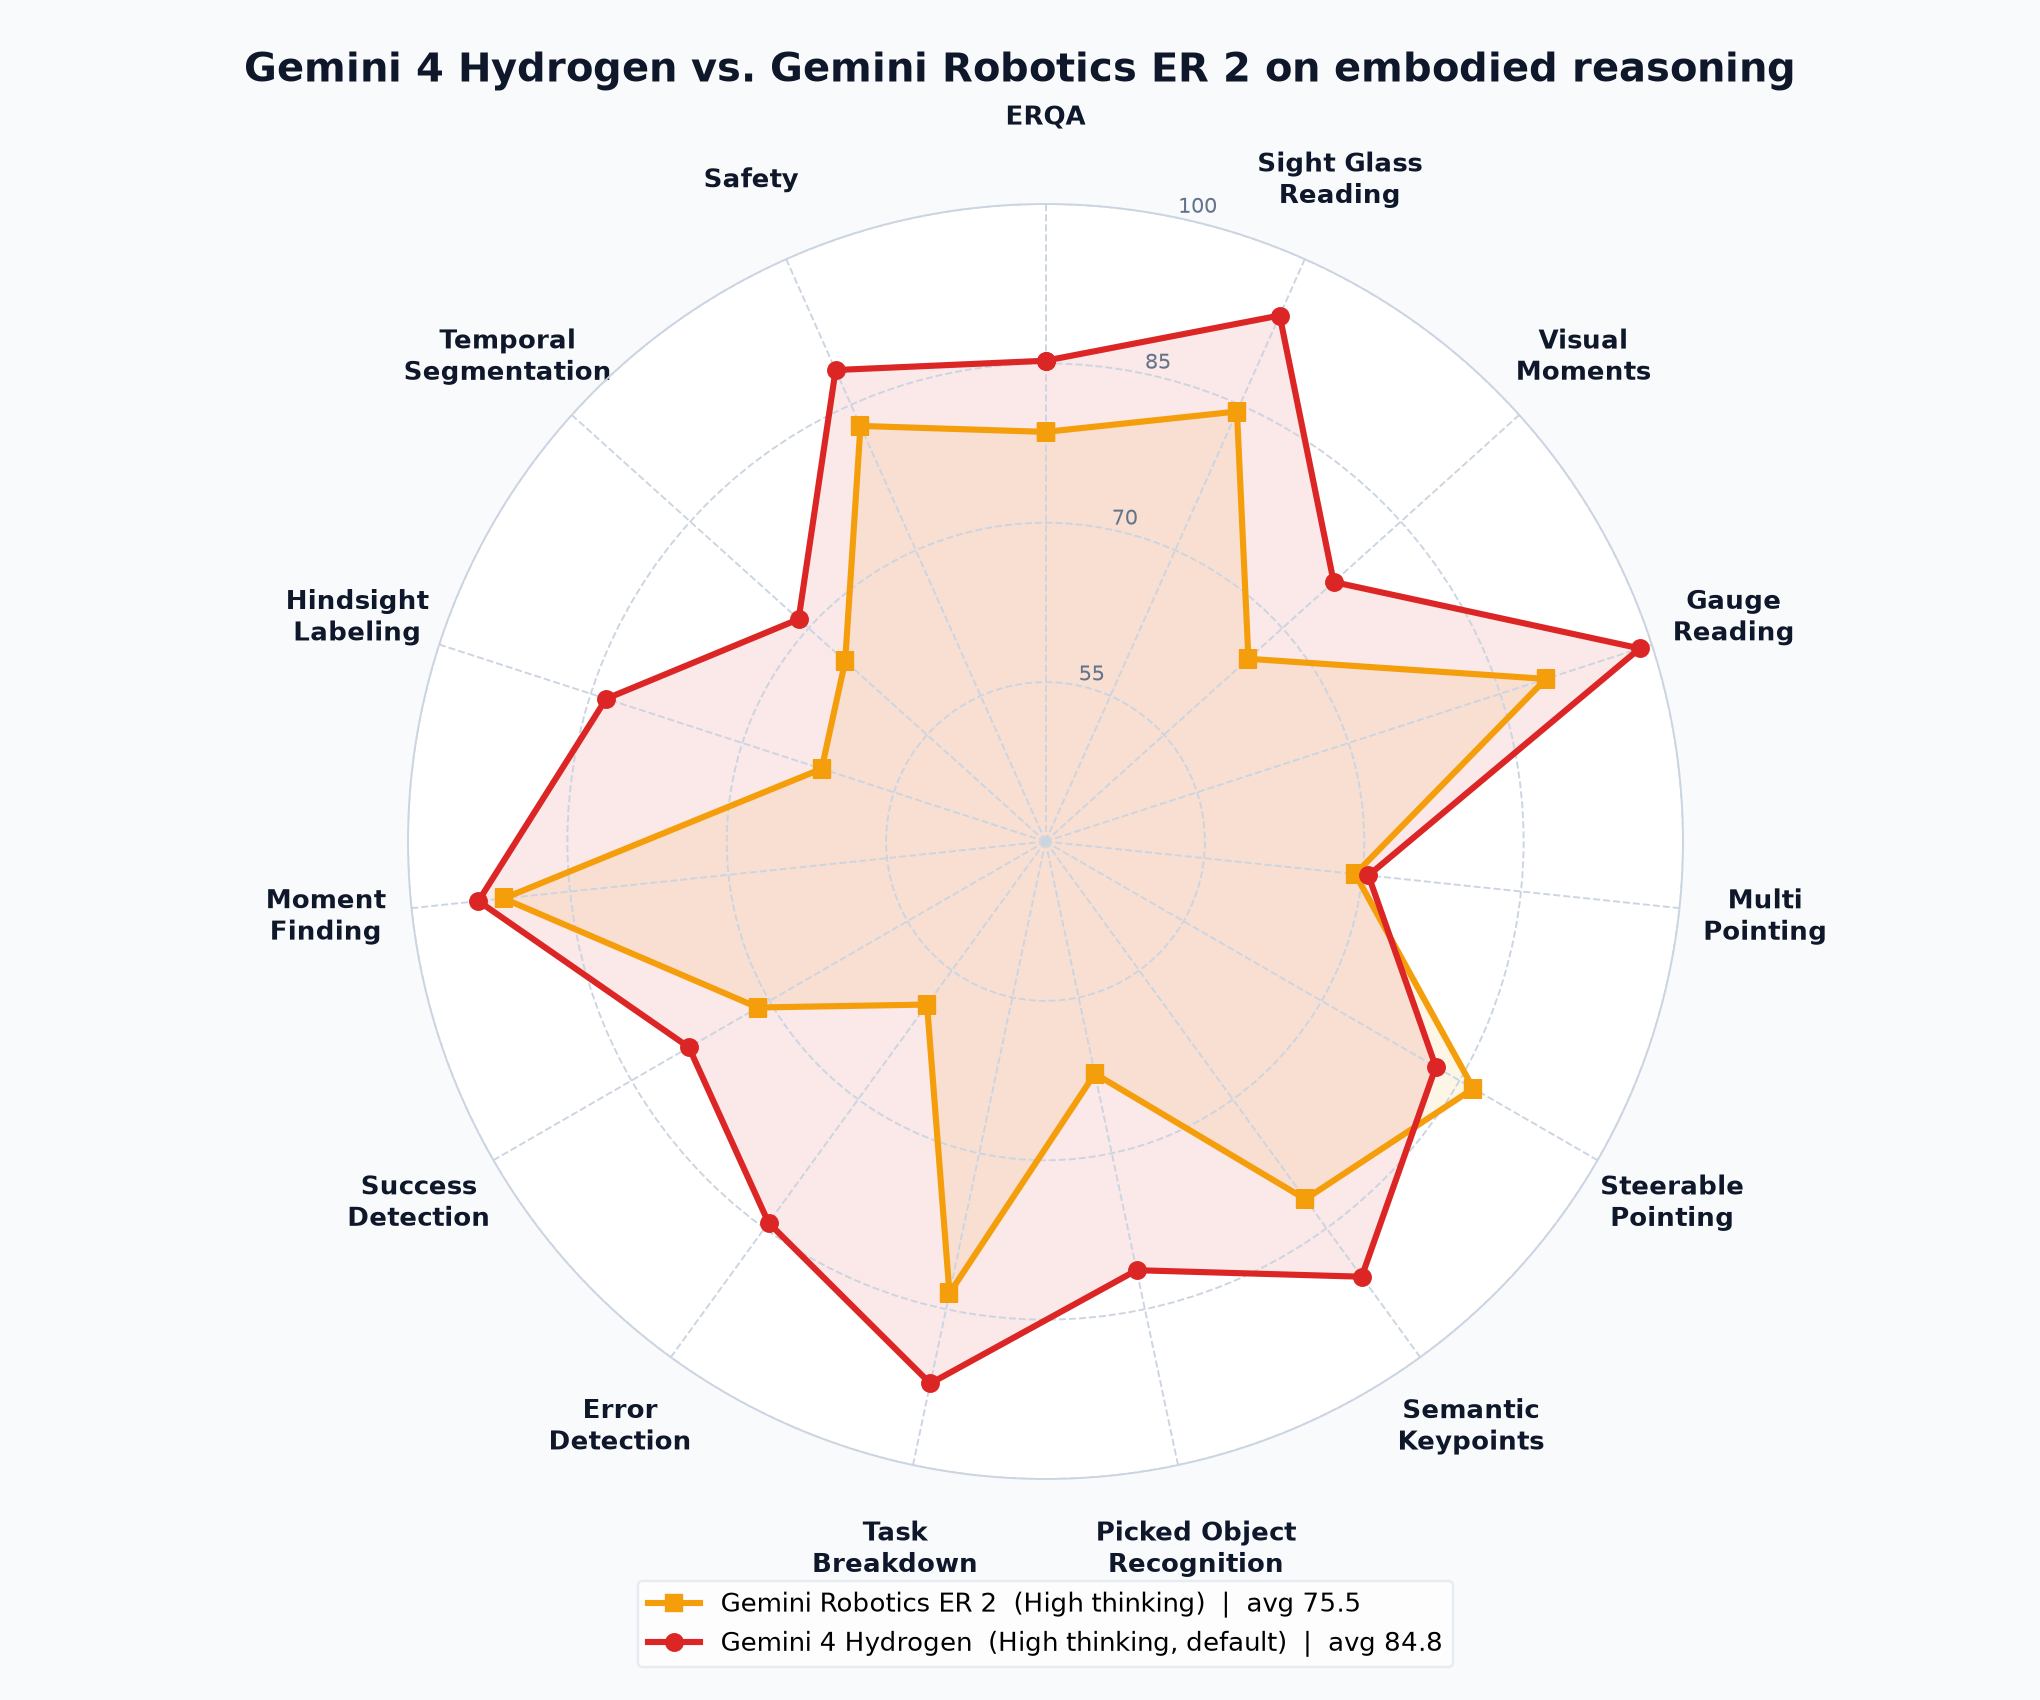
官方博客给了两个指标。Artificial Analysis Robotics 0.1 基准里,Hydrogen 控制真实 6 轴机械臂完成 8 个桌面任务,得分 58,接近 Argon,单 token 成本更低。ERQA 上,它超过 Gemini Robotics ER 2,强项是多视角对应和 3D 轨迹推理。Google 建议现在用 ER 2 的开发者试 Hydrogen。

插件把机器人工程里那些脏活打包成技能:驱动安装、相机发现、机械臂标定、安全动作验证、MuJoCo 场景生成和预览、物体定位、抓取规划、闭环控制、控制器代码生成。Antigravity 的 Customizations 里搜 Robotics 可装。需要 Google AI Pro 或 Ultra 订阅。
具体流程:从空桌子开始,把 I2RT YAM 机械臂和深度相机插到笔记本,让 Hydrogen 做 bring-up。约 10 分钟,机械臂完成标定,能跑测试动作。同样流程也跑通了低成本 SO-ARM101 和工业级 FR3 Duo。然后可以用提示词让机械臂跳舞、捡笔、叠零食。
仿真部分,MuJoCo 直接跑在 Antigravity 里。上传照片、导入链接或文档,或者用提示词生成场景。在聊天里改形状、位置、物理属性,验证到达和抓取,再部署到硬件。官方演示从白板草图到传送带零食分拣器约一小时。还有肥皂店双机械臂订单打包、FR3 Duo 下棋。原文有视频。
评论区比发布会更诚实。有网友说,桌上放支笔是聪明的第一项测试,便宜,出错了好重置。有人要教机械臂折 fitted sheet,看谁先放弃。有人问插件会不会强制先在 MuJoCo 里通过任务,再允许真机尝试。有人直接追问 sim-to-real 的翻译损失,以及插件到底支持哪些机械臂。还有网友指出,接触丰富的抓取最容易让仿真悄悄撒谎,MuJoCo 训练出的策略第一次接触真实物体时是否稳,才是考试。湿杯子、视觉迁移、接触动力学,被反复点名。
这些担心不是空穴来风。自然语言是入口,真正被压缩的是调试链路。以前搭一个机器人应用要拼驱动、标定脚本、仿真器、感知代码和 UI。现在这些被塞进一个工作台,原型速度会变。但一小时演示是一条调好的路径。真实厨房里的湿杯子,和仿真里的干净方块,不是一回事。官方列出的支持硬件有 YAM、SO-ARM101、FR3 Duo,素材没有给出完整支持列表。想用便宜臂的爱好者,最好先确认插件支持范围。
发布信息里最值得看的是工作流:先仿真,再真机。有网友调侃,终于给机器人配了 staging 环境。另一个调侃是,第一次“works on my machine”真的指机器。Google 把机器人开发的试错成本往前挪,挪进了对话框和 MuJoCo。至于这能不能让机械臂在真实世界里少翻车,得看第一次抓湿杯子的结果。
入口:Antigravity 选 gemini-4-hydrogen,Customizations 搜 Robotics。Gemini API 用 gemini-4-hydrogen,AI Studio 可试空间提示和实时相机流。官方原文:https://goo.gle/4eHJVez 。推文:https://x.com/GoogleDeepMind/status/2122767521925230896
发布时间: 2026-11-18 03:27